一台无人小车,正在改变城市交通的成本规则
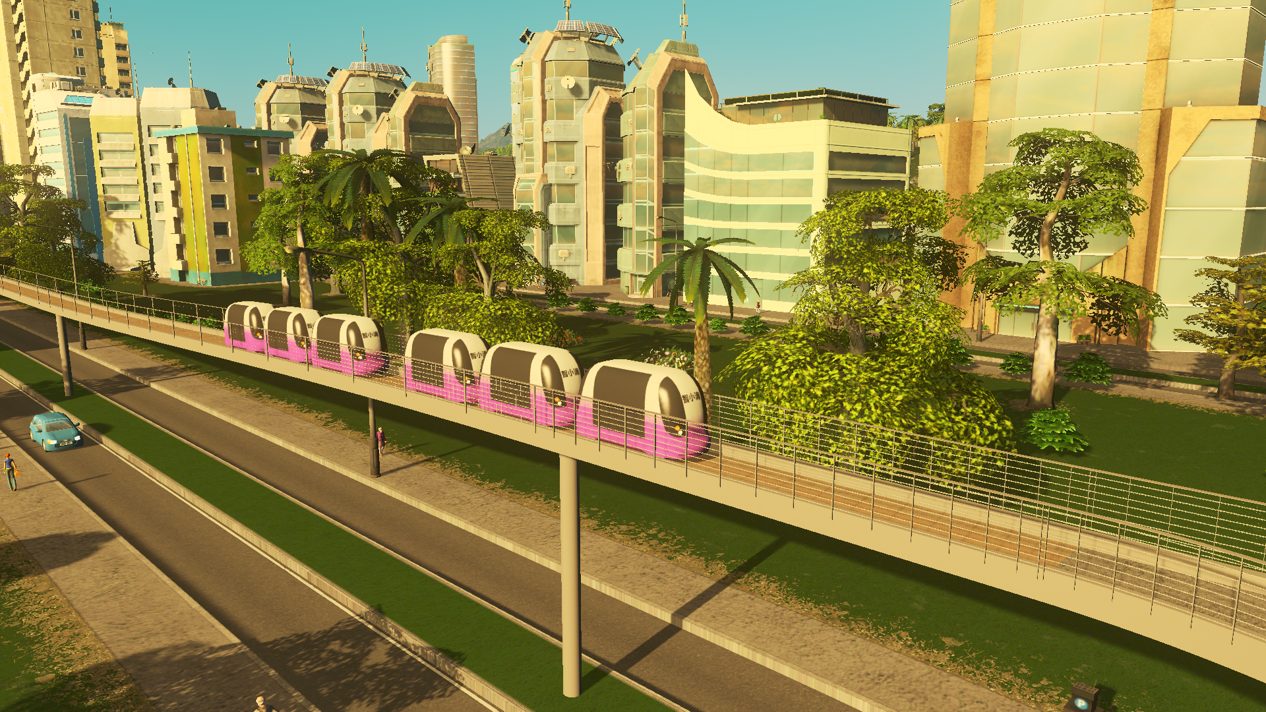
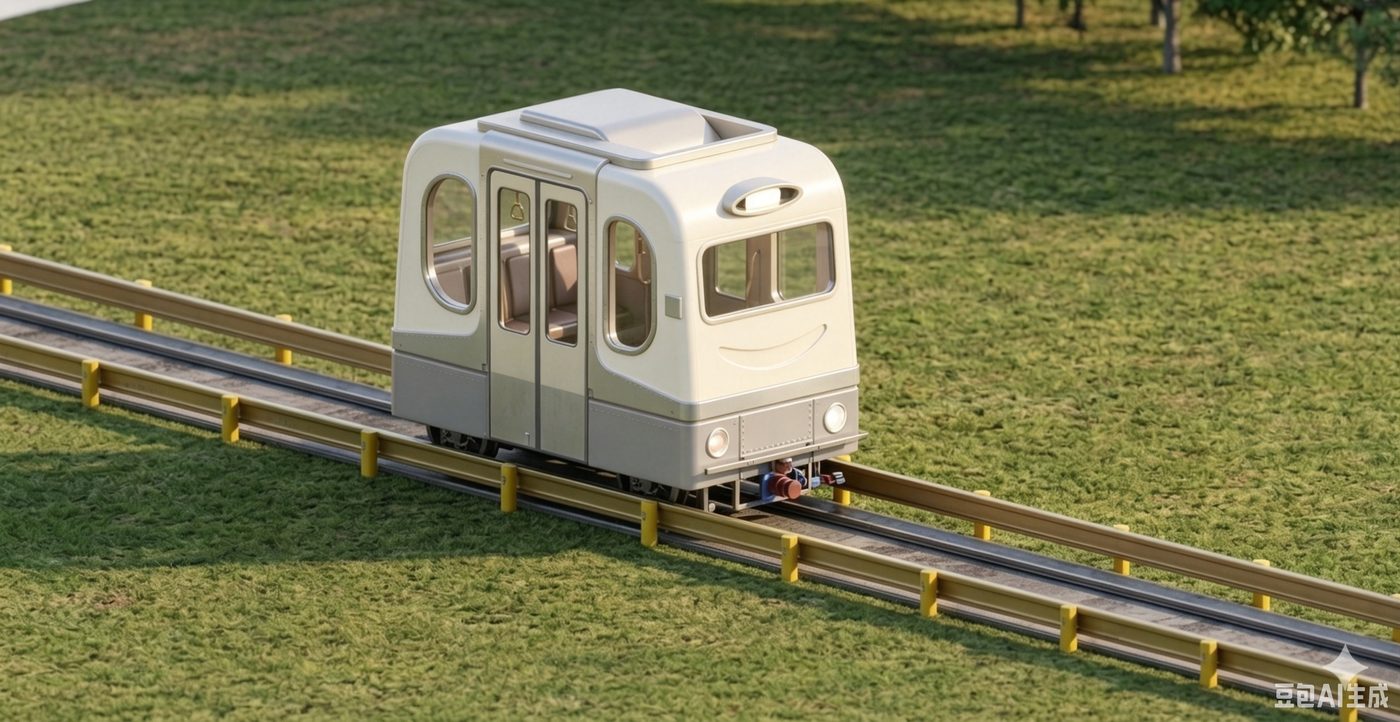
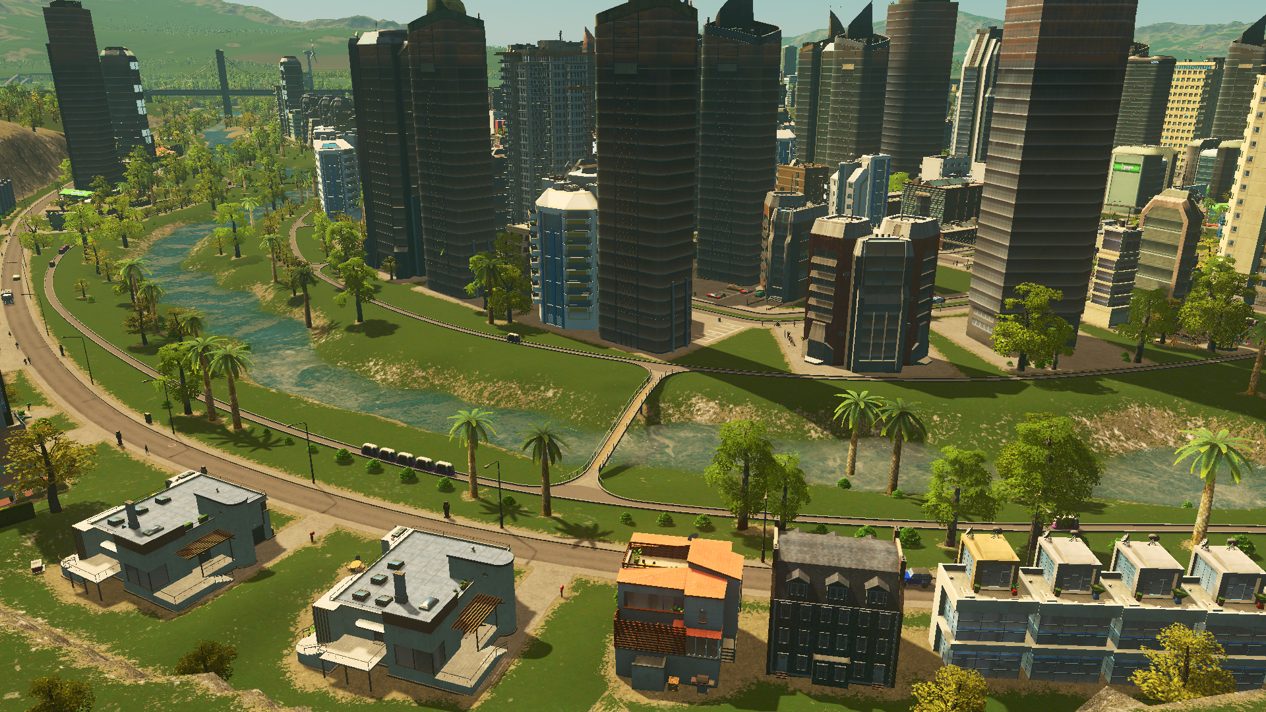
「智小迪」是一辆跑在窄轨上的小型无人接驳车:没有司机,像地铁一样准时,造价只有传统轨道交通的几百分之一。形态类似机场里的无人摆渡车;不同的是,它能直接开进城市——河边绿道、产业园、公园。
1同类系统,机场已用了十几年
这类小车的任务高度一致:把乘客从「远端停车场」送到「航站楼」。希思罗与天府两座机场已先后采用,场景与智小迪完全相同。
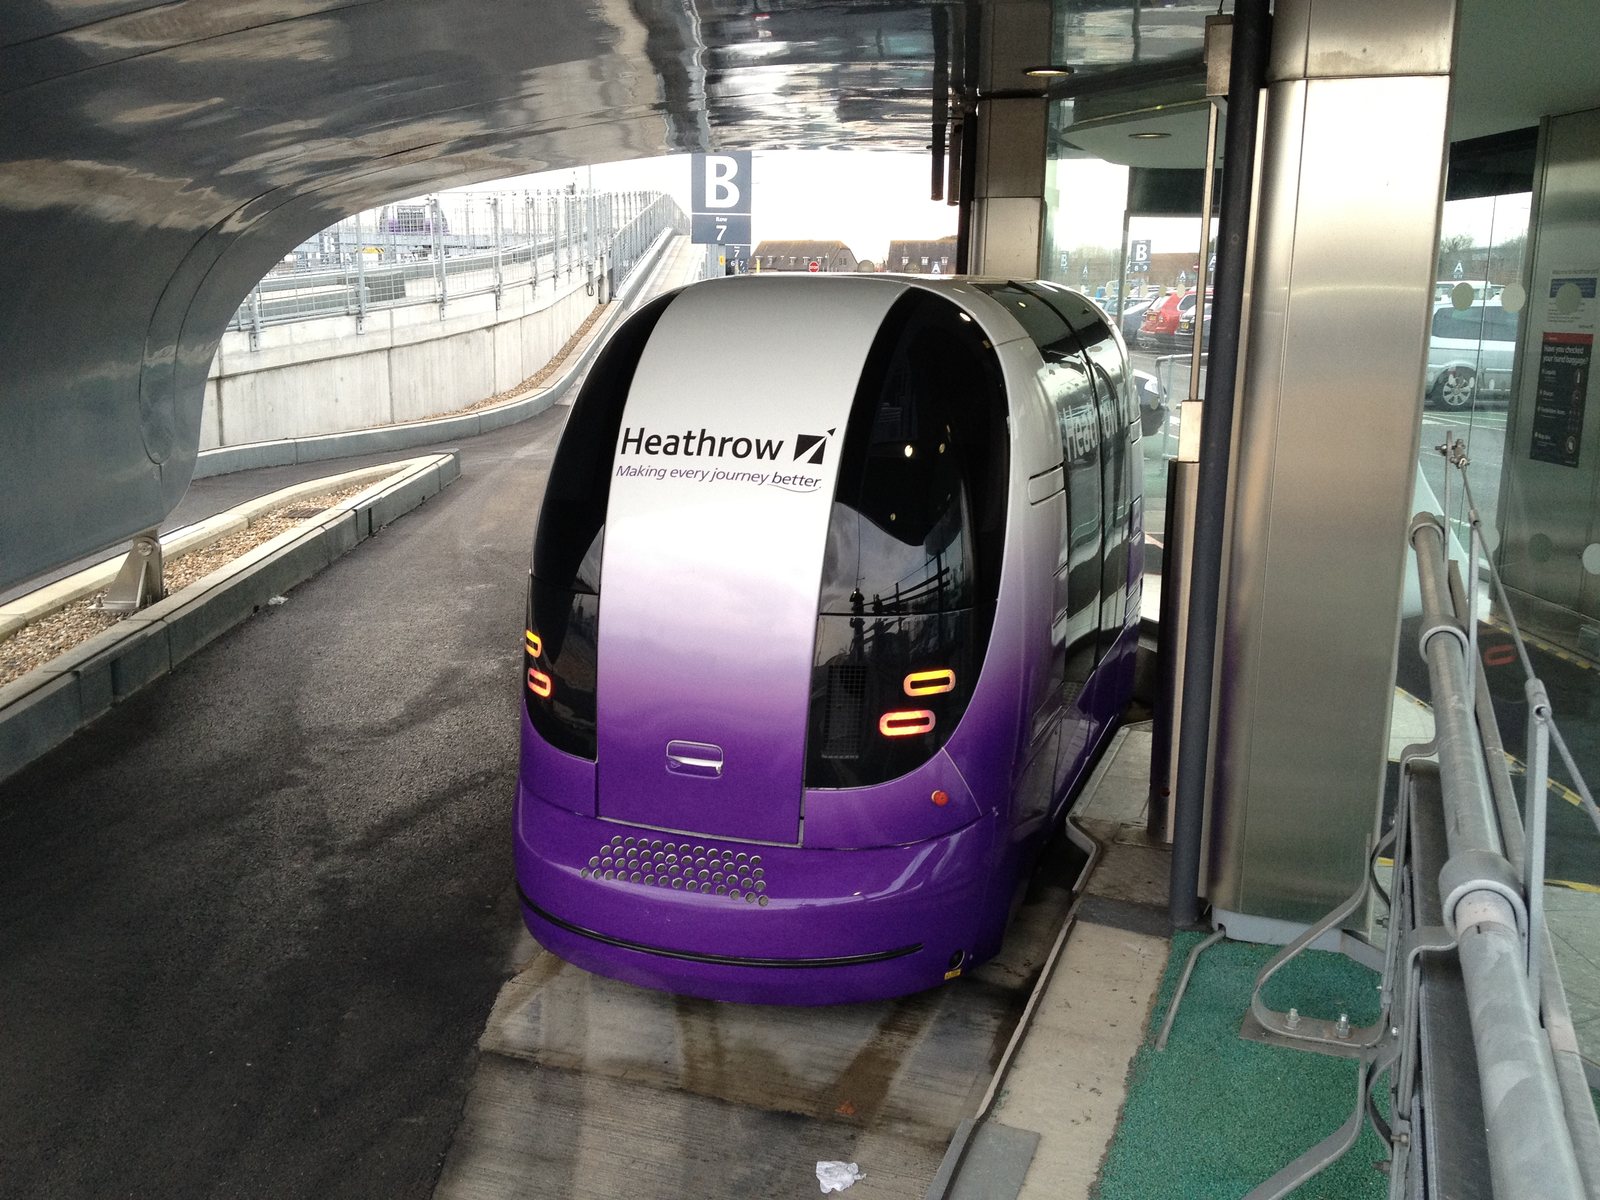
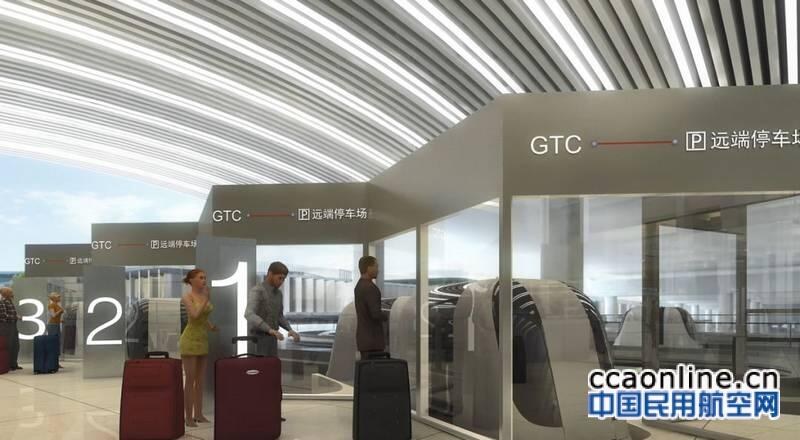
同类场景已被大型机场验证——这条技术路线走得通。
2关键突破:造价从亿元级降到几十万元级
传统轨道交通约 2 亿元 / 公里,机场已应用的同类无人接驳系统同样在亿元量级;智小迪只要 约 40 万元 / 公里。
| 系统 | 里程 | 总造价 | 折算单公里 | 轨道宽度 |
|---|---|---|---|---|
| 希思罗机场 ULTra PRT2011 年投用,21 台车、3 座站 | 约 3.8 km | 约 3,000 万英镑约 4,700 万美元 | 约 790 万英镑 / 公里≈ 0.7–0.8 亿元 / 公里 | 约 1.6 m |
| 成都天府机场 PRT | 约 4.8 km | 约 10 亿元 | 约 2 亿元 / 公里 | 约 1.6 mULTra 同款系统 |
| 智小迪 | — | — | 约 40 万元 / 公里 | 1.2 m |
希思罗为公开报道口径(来源 3),按 1 英镑 ≈ 9–9.5 元折算;天府与智小迪为项目口径。
为什么差这么多:核心在导向技术
导向方式有三类:转向架一体(跨座式单轨)、传感器测距+主动转向(希思罗)、侧导轮+路沿柔性接触(智小迪),对轨道精度和控制的要求依次降低。据 Ultra PRT 专利(GB 2008/129236、GB 2008/129275),希思罗靠传感器实时测量与路沿的横向偏差、由计算机主动修正转向,还需失效冗余;智小迪不设主动转向,方向由物理路沿被动约束——能交给物理的,不交给算法。机场认证、小规模摊销、首代供应链也有影响,但技术路线是主因。
| 维度 | 希思罗机场 ULTra PRT | 智小迪 |
|---|---|---|
| 折算单公里造价 | 约 790 万英镑 / 公里(≈0.7–0.8 亿元) | 约 40 万元 / 公里 |
| 导向方式 | 传感器测距+主动转向,含失效冗余 | 侧导轮+路沿柔性接触,被动导向 |
| 轨道精度要求 | 高,且依赖转向控制 | 低,可就地铺设 |
| 车辆底盘 | 专用车辆(21 台) | 常规低速无人车底盘 |
| 导轨宽度 | 约 1.6 m | 1.2 m |
| 建设场景 | 机场内部:下穿跑道、不停航施工、航空级认证 | 河岸绿道、路侧等城市公共空间 |
造价见来源 3;导向原理见来源 5(专利);导轨宽度为项目口径(天府机场 ULTra 系统约 1.6 m,希思罗为同款系统)。
为什么有了自动驾驶,还要专门修路
- 独立路权=准时——自动驾驶解决「车会不会开」,解决不了「堵不堵、准不准、谁担责」;专用路一次性消除这些系统问题。
- 空间是最大约束——铺路便宜,占地昂贵。导轨宽 1.2 m,不到常规车道(3.0–3.5 m)的一半,可沿路侧、绿化带、桥下、河岸铺设,不占既有车道。
- 为什么不修普通路给常规无人车跑——灵活性是用宽度换来的:能上普通路的车必须车宽级全冗余,专用道就压不窄(BRT 专用道同属此路线)。
- 定位清晰——地铁走大运量走廊,公交走灵活线路;智小迪补的是「要独立路权、空间又最紧张」的城区走廊,是网络型系统,路网越密价值越大。
技术路线决定造价,断面宽度决定能否铺开——两条同时成立,才谈得上大面积推广。
3一台车,两方面的价值
可复制推广的特种无人车
智能网联汽车中的新产品(可理解为「场地无人车」),模式可整包复制:从一个停车场到另一个停车场,从一个园区到另一座城市。
「AI 物理沙箱」
智小迪连同微仓、物流车,构成「真实但可控」的城市级实验场:路线固定、流量可测、实验可重复,供 AI 企业安全训练和验证算法。
4无需补贴,也能持续运营
一个交通系统能否长期存在,取决于两点:有没有用、养不养得起。智小迪两条都成立。
- 收支自平衡——票务、停车接驳、微仓物流、充电、广告等收入覆盖运营,不靠财政补贴。
- 造价低、负担轻——一公里几十万,客流少就少放车,没有沉重固定开支。
- 可复制——一套轨道模块加一套云平台,从一条河复制到一整座城。
一个有实际用处、不消耗财政资金、还能不断复制的城市公共交通系统。
跑得起、养得起、推得开
造价低,所以铺得起;能自我造血,所以留得住;可整包复制,所以推得开。
同一台车,既是可复制推广的特种无人车,也是 AI 物理沙箱——两方面的价值同时成立。